
Correction d'inclinaison et conseils de correction d'inclinaison
Ce guide est un parcours autonome pour mesurer et corriger l'inclinaison du capteur dans Ekos, de la configuration initiale jusqu'à la vérification, en passant par la correction itérative. Il s'appuie sur l'inspecteur d'aberration du module de mise au point et se concentre sur les conseils de correction d'inclinaison, qui traduisent l'inclinaison mesurée en ajustements mécaniques concrets, ainsi que sur son intégration avec des plaques d'inclinaison motorisées telles que la WandererAstro ETA M54.
Vue d'ensemble — Qu'est-ce que l'inclinaison du capteur ?
Lorsque le capteur d'imagerie n'est pas parfaitement perpendiculaire à l'axe optique, les différentes régions du champ font la mise au point à des distances différentes de l'aplanisseur/correcteur. Cela se manifeste par :
Des étoiles plus nettes dans un coin que dans le coin opposé.
Des valeurs de HFR inégales sur le champ après la mise au point automatique.
Un côté de l'image toujours légèrement flou.
Une correction chromatique inégale sur l'image — comme chaque région se trouve à une distance différente de l'élément de lentille correcteur, la correction chromatique (et la planéité de champ) n'est optimisée que pour une partie du capteur ; les franges colorées peuvent donc être plus marquées du côté le plus éloigné du plan focal idéal.
L'inspecteur d'aberration mesure cette inclinaison en effectuant une mise au point automatique sur plusieurs régions (tuiles) du capteur simultanément. La différence de position de mise au point entre les tuiles, convertie en microns physiques à l'aide de la taille de pas du moteur de mise au point, révèle l'amplitude et la direction de l'inclinaison. Les conseils de correction d'inclinaison traduisent ensuite ces mesures en ajustements mécaniques concrets — en indiquant quelles vis tourner, et de combien.

Train d'imagerie avec une plaque d'inclinaison WandererAstro ETA M54 installée entre le moteur de mise au point et la caméra.

Le dispositif d'ajustement électronique d'inclinaison WandererAstro ETA M54 (vue de face). Les trois points d'ajustement motorisés sont repérés « 1 », « 2 » et « 3 » ; chaque bras loge un moteur pas à pas avec encodeur. Le côté fileté M54 fait face au télescope/moteur de mise au point. Le côté capteur comporte 6 trous de vis pour boulonner directement des adaptateurs (des adaptateurs filetés en option sont disponibles). Sur cette photo, un OAG Pegasus Astro Indigo avec moteur de mise au point hélicoïdal est fixé. Notez que tous les OAG ne s'insèrent pas dans l'ouverture centrale de l'ETA — le col de l'OAG Svbony, par exemple, est trop large, alors que celui du Pegasus Indigo convient.
Prérequis
Matériel
Un télescope avec un aplanisseur/correcteur de champ.
Un moteur de mise au point électronique (absolu), par exemple ZWO EAF, Pegasus FocusCube, MoonLite.
Une plaque d'ajustement d'inclinaison :
Motorisée à 3 points : WandererAstro ETA M54 (recommandée — permet l'application automatisée).
Manuelle à 3 points : Octopi, bagues d'inclinaison manuelles à 3 vis.
Manuelle à 4 points : ToupTek M42 Tilter et plaques similaires à vis push/pull.
Un champ riche en étoiles pour la mesure (les amas ouverts conviennent bien : NGC 2516, M44, M67).
Logiciel / configuration
KStars 3.8.4 ou ultérieur (les conseils de correction d'inclinaison et l'intégration de l'ETA sont fusionnés en amont).
Pour l'intégration de l'ETA : le pilote INDI
indi_wanderer_eta.Le masque de mosaïque activé dans le module de mise au point.
La taille de pas du moteur de mise au point correctement configurée (voir la section suivante).
Le train optique configuré dans Ekos (les dimensions du capteur et la taille des pixels sont lues automatiquement depuis le pilote de la caméra).
L'ETA connectée en tant que périphérique auxiliaire dans le profil Ekos (si l'application automatisée est utilisée).
Mesure de la taille de pas du moteur de mise au point
La taille de pas du moteur de mise au point (microns par pas, µm/pas) est essentielle pour des mesures d'inclinaison précises. L'inspecteur d'aberration convertit les différences de pas du moteur de mise au point entre les tuiles en distance physique (microns). Si cette valeur est incorrecte, l'amplitude de l'inclinaison sera mal proportionnée (bien que la direction reste correcte).
Où la configurer
Dans le module de mise au point, ouvrez la boite de dialogue CFZ (zone critique de mise au point). Le champ Taille de pas indique de combien de micromètres le moteur de mise au point se déplace par pas unique.

La boite de dialogue CFZ de la mise au point : la taille de pas est réglée à 2,754 µm pour cette combinaison ZWO EAF + Askar SQA130. Le calcul de la CFZ (18 µm = 7 pas) utilise cette valeur.
Comment la mesurer
Si le fabricant de votre moteur de mise au point publie une caractéristique, utilisez-la. Valeurs typiques :
ZWO EAF : ~1,5–3,0 µm/pas (dépend du mécanisme de mise au point du télescope).
Pegasus FocusCube : ~2,0–5,0 µm/pas.
MoonLite : varie selon le modèle.
Si aucune caractéristique n'est disponible, ou si vous souhaitez la vérifier, utilisez la méthode de la course complète :
Mesurez la course physique. Avec le moteur de mise au point déconnecté du télescope, utilisez un pied à coulisse numérique ou un comparateur à cadran contre le tube coulissant. Repérez les positions entièrement rétractée et entièrement déployée, et mesurez la course totale en mm.
Comptez le nombre total de pas. Déplacez le moteur de mise au point d'une extrémité à l'autre à l'aide du panneau de contrôle INDI et notez le nombre de pas pour la course complète.
Calculez.
Taille de pas (µm/pas) = (course totale en mm × 1000) / nombre total de pas.
Exemple (ZWO EAF sur Askar SQA130) : course totale ~31 mm, nombre total de pas ~11 250 → 31 000 µm / 11 250 = 2,76 µm/pas.

Déplacez le moteur de mise au point sur toute sa course, mesurez la distance physique et divisez par le nombre de pas.
Pourquoi c'est important
Prenons un capteur avec 50 µm d'inclinaison. Le module de mise au point pourrait indiquer une différence de 20 pas entre les tuiles gauche et droite.
Avec la taille de pas correcte (2,5 µm/pas) : 20 × 2,5 = 50 µm → conseil correct.
Avec une taille de pas incorrecte (5,0 µm/pas) : 20 × 5,0 = 100 µm → le conseil surestime d'un facteur 2.
La direction de la correction est correcte dans les deux cas, mais une taille de pas incorrecte vous fait surestimer ou sous-estimer l'amplitude à chaque itération, ce qui nécessite davantage de passes pour converger.
Lancer l'inspecteur d'aberration
Faites d'abord la mise au point. Avant d'utiliser l'inspecteur d'aberration, effectuez une mise au point automatique normale sur l'image complète (sans masque de mosaïque) pour amener le moteur de mise au point près de la bonne position. Vous avez besoin d'une bonne courbe en V avec une solution propre — l'inspecteur d'aberration balaie autour de la position de mise au point actuelle, donc si vous êtes loin de la mise au point, les tuiles ne produiront pas de données exploitables.
Passez au masque de mosaïque. Le masque se sélectionne dans les réglages du module de mise au point. Ouvrez les options de mise au point et repérez le sélecteur Masque — il propose Utiliser toutes les étoiles (image complète, valeur par défaut pour la mise au point automatique normale), Masque de l'anneau et Masque de mosaïque. Choisissez Masque de mosaïque pour la mesure d'inclinaison. Ajustez la taille des tuiles pour que chacune capture suffisamment d'étoiles (des tuiles d'environ 256–512 px conviennent à la plupart des configurations).
Pointez vers un champ riche en étoiles. Les amas ouverts sont idéaux. Évitez les nébuleuses ou les régions pauvres en étoiles — vous avez besoin de plusieurs étoiles dans chaque tuile pour des ajustements de courbe fiables.
Note
Choisir un bon emplacement dans le ciel. La mesure d'inclinaison dépend de formes d'étoiles nettes et rondes et d'un suivi stable durant tout le balayage. Pour de meilleurs résultats : choisissez une région aux étoiles claires, bien séparées et avec un bon contraste ; assurez-vous que la monture suit bien, car les erreurs de suivi ou la dérive pendant le balayage faussent le HFR par tuile ; et évitez les zones où la monture suit mal. Les cibles très proches du zénith ou situées exactement sur le méridien peuvent poser problème (près du zénith, de faibles erreurs de suivi provoquent un déplacement apparent important ; sur le méridien, certaines montures suivent moins régulièrement près du point d'équilibre). Un champ à une altitude modérée, bien éloigné de ces zones, tend à donner des formes d'étoiles plus régulières pour la mesure.
Cliquez sur « Inspecteur d'aberration ». Dans la section Outils du module de mise au point, cliquez sur le bouton
Inspecteur d'aberration. Cela lance une passe de mise au point automatique dédiée par tuiles, qui balaie les positions de mise au point tout en mesurant le HFR de chaque tuile de la mosaïque indépendamment.Astuce
Envisagez d'utiliser une taille de pas plus grande pour la passe de l'inspecteur d'aberration que pour votre mise au point automatique normale. Comme chaque tuile contient moins d'étoiles, les courbes en V par tuile peuvent être irrégulières avec de petits pas ; des pas plus grands produisent des courbes plus lisses et des solutions par tuile plus fiables.
Attendez la fin du traitement. Une fois les courbes en V de toutes les tuiles ajustées, la boite de dialogue de l'inspecteur d'aberration apparaît automatiquement avec les résultats.
Note
La section des conseils de correction d'inclinaison dans l'inspecteur d'aberration n'est visible que si (a) une WandererAstro ETA est détectée comme connectée, ou (b) vous cochez manuellement la case Plaque d'inclinaison dans la barre d'outils de l'inspecteur d'aberration. Sinon, le panneau de conseils reste masqué.

Module de mise au point après une passe réussie de l'inspecteur d'aberration : 56 étoiles détectées, HFR 1,32, R²=0,99. La grille du masque de mosaïque est visible sur le champ d'étoiles (à droite). Le bouton Inspecteur d'aberration dans la section Outils déclenche la passe de mesure par tuiles.
Comprendre les résultats
L'inspecteur d'aberration présente un tableau par tuile, un ensemble de valeurs de synthèse et un graphique multi-tuiles des courbes en V. (Voir la référence de l'inspecteur d'aberration dans la documentation du module de mise au point pour la description complète de chaque contrôle.)
Tableau des tuiles — chaque ligne correspond à une tuile de la mosaïque (région du capteur) : la Solution de mise au point (pas), le Delta (pas) et le Delta (µm) par rapport à la tuile centrale, le nombre d'étoiles (Num Stars) utilisées par rapport à détectées, et la qualité d'ajustement R².
Valeurs de synthèse
Backfocus Δ— l'écart du capteur par rapport à la distance de backfocus optimale (± µm).Left-Right Tilt— inclinaison selon l'axe horizontal (µm et %).Top-Bottom Tilt— inclinaison selon l'axe vertical (µm et %).Total Tilt— amplitude vectorielle combinée (µm et %).
Courbe en V multi-tuiles — les courbes en V de toutes les tuiles superposées. Sur un capteur incliné, les courbes sont décalées horizontalement les unes par rapport aux autres ; le minimum de chaque courbe se produit à une position différente du moteur de mise au point.

Inspecteur d'aberration affichant les 5 tuiles (TL, TR, C, BL, BR). La courbe TL (rouge) diverge nettement des autres, indiquant que la région en haut à gauche est plus éloignée de la mise au point idéale. Inclinaison totale : 30 µm. La visualisation 3D (à droite) montre le plan d'inclinaison.
Conseils de correction d'inclinaison
Sous les résultats de mesure, les conseils de correction d'inclinaison traduisent les mesures brutes en ajustements mécaniques précis.
Configuration
Réglage |
Description |
Exemple |
|---|---|---|
Plaque |
Géométrie à 3 ou 4 points |
3 points |
Rayon |
Rayon du cercle de perçage en mm (du centre à la vis) |
64,0 mm (ETA M54) |
Filetage |
Type de filetage de la vis (détermine le pas) |
Wanderer ETA (0,50 mm) |
Pas |
mm par tour complet de la vis d'ajustement |
0,50 mm/tour |
Rotation |
Rotation du boitier de la caméra (aide visuelle uniquement) |
0° ou 10° |
Mode |
Comment les corrections sont présentées |
Poussée uniquement (à partir de zéro) ou Relatif (± deltas) |
Note
Régler le rayon et le filetage de votre plaque. Le rayon est le rayon du cercle de perçage — la distance entre le centre de la plaque et une vis/un moteur d'ajustement. Les valeurs connues sont listées dans Plaques d'inclinaison prises en charge ci-dessous. Si votre plaque n'est pas listée, consultez le site du fabricant pour un plan technique, ou mesurez-la vous-même (du centre à la vis). Le type de filetage définit le pas (mm par tour), utilisé uniquement pour convertir la correction en « nombre de tours » — un rayon approximatif donne quand même la bonne direction et une amplitude proche.
Explication des modes
Poussée uniquement (à partir de zéro) — toutes les valeurs sont décalées en positif (minimum = 0). À utiliser en partant d'une position entièrement rétractée / remise à zéro. Recommandé pour un premier réglage et pour les plaques à poussée uniquement comme l'ETA, qui ne peuvent pas aller en négatif.
Relatif (± deltas) — valeurs signées à appliquer par-dessus la position actuelle ; la somme des valeurs est nulle (correction symétrique). À utiliser pour un affinage itératif lorsque les vis sont déjà en position médiane.
Schéma visuel
Le schéma montre la plaque d'inclinaison vue de l'arrière de la caméra (le côté qui vous fait face lorsque vous vous tenez derrière le télescope). Les points sont codés par couleur : rouge = augmenter / pousser vers l'extérieur ; bleu = diminuer / tirer vers l'intérieur (plaques à 4 points uniquement). Pour les plaques à 3 points (ETA) : le point 1 est en haut à droite (vue arrière), le point 2 en bas au centre, le point 3 en haut à gauche.

Inspecteur d'aberration, passe 1 : inclinaison totale 29 µm. Les conseils de correction d'inclinaison indiquent point 1 (en haut à droite) +0,119 mm (+0,2 tour), point 2 (en bas) +0,231 mm (+0,5 tour), point 3 sans changement. Le bouton Appliquer à l'ETA envoie ces corrections directement à l'ETA.
Exemple de plaque à 4 points
Pour les plaques push/pull à 4 points (par exemple la ToupTek M42 Tilter), les conseils indiquent les corrections pour les quatre vis d'angle. Chaque vis affecte simultanément les deux axes d'inclinaison en raison de la géométrie à 45° des angles.

Inspecteur d'aberration avec une plaque à 4 points sélectionnée (rayon 46,0 mm, filetage M4 fin 0,50 mm, rotation 20°). Les 5 tuiles s'ajustent bien (R² 0,91–0,98). Inclinaison totale : 4 µm — quasi parfaite. Les conseils indiquent de très petites corrections (vis 1 en haut à gauche −0,012 mm, vis 4 en bas à droite +0,012 mm) et une remarque « appliquer toutes ensemble, ou la vis 1 seule −0,025 mm ».
Appliquer les corrections (WandererAstro ETA)
La plaque d'inclinaison ETA M54
La WandererAstro ETA M54 est un dispositif motorisé d'ajustement d'inclinaison à 3 points, avec trois moteurs pas à pas indépendants et retour d'encodeur, une course de 0–1,200 mm par point, un pas de filetage de 0,50 mm/tour, une précision de positionnement de 0,002 mm (2 µm), et un contrôle USB-série via INDI.
Panneau de contrôle INDI
Une fois connectée, l'ETA apparaît dans le panneau de contrôle INDI avec les positions cibles (réglage de chaque point de 0,000 à 1,200 mm), les positions actuelles (lecture de l'encodeur en temps réel), la version du micrologiciel, une action Tout remettre à zéro, et un décalage de backfocus qui applique un décalage uniforme aux trois points à la fois (pratique pour compenser rapidement l'épaisseur de verre de différents filtres).

WandererAstro ETA M54 dans le panneau de contrôle INDI. Les positions actuelles indiquent P1=0,200, P2=0,400, P3=0,000 mm ; version du micrologiciel 20251123.

ETA avec une correction appliquée : P1=0,100, P2=0,330, P3=0,170 mm — des valeurs différentes par point pour compenser l'inclinaison du capteur.
Application automatisée
Lorsque l'inspecteur d'aberration détecte une ETA connectée (et que la plaque est réglée sur 3 points), le bouton Appliquer à l'ETA devient actif. En cliquant dessus, il lit les positions actuelles de l'ETA, ajoute le delta conseillé à chaque point, décale toutes les valeurs pour rester dans la plage 0,000–1,200 mm, et envoie les cibles séquentiellement (point 1 → attente de l'arrivée → point 2 → …). Une confirmation s'affiche, par exemple « Applied to ETA : P1→X.XXX P2→X.XXX P3→X.XXX mm ».

Après avoir cliqué sur Appliquer à l'ETA, le statut affiche « Applied to ETA : P1→0.119 P2→0.571 P3→0.065 mm. Run autofocus again to re-measure. » et le bouton devient « Terminé ».
Déroulement itératif
La correction d'inclinaison est itérative — une seule passe atteint rarement une correction parfaite, en raison de l'hystérésis mécanique, du bruit de mesure, et de la simplification consistant à traiter l'inclinaison comme purement plane.
Procédure recommandée
Commencez avec l'ETA à zéro (ou toutes les vis entièrement rétractées pour les plaques manuelles).
Passe 1 : lancez l'inspecteur d'aberration → relevez l'inclinaison → appliquez la correction.
Passe 2 : relancez → l'inclinaison devrait être nettement réduite.
Passe 3 (si nécessaire) : affinez pour atteindre l'objectif.
Exemple — convergence en conditions réelles
Passe |
Inclinaison totale |
Action |
|---|---|---|
1 |
29 µm |
Appliqué P1=+0,119, P2=+0,231 mm |
2 |
6 µm |
Appliqué P1=+0,024, P2=+0,046 mm |
3 |
0 µm |
Aucun changement nécessaire — parfait |

Après la première correction, la passe 2 montre une inclinaison totale réduite de 29 µm à seulement 6 µm. Les conseils suggèrent maintenant des ajustements bien plus petits (P1=+0,024, P2=+0,046 mm).

Passe 3 : inclinaison totale 0 µm. Les trois points affichent « aucun changement » — le capteur est perpendiculaire à l'axe optique. C'est l'état recherché.
Qu'est-ce qui est considéré comme « bon » ?
Inclinaison totale |
Qualité |
Remarques |
|---|---|---|
< 20 µm |
Excellente |
Indiscernable de la perfection sur la plupart des images |
20–50 µm |
Bonne |
Adaptée à la plupart des configurations |
50–100 µm |
Acceptable |
Correcte pour les focales courtes / instruments rapides |
> 100 µm |
Correction nécessaire |
Dégradation visible de la forme des étoiles dans les coins |
Astuces pour la convergence
Utilisez le même champ d'étoiles pour chaque itération (des champs différents peuvent introduire du bruit).
Attendez une turbulence stable — une mauvaise turbulence ajoute du bruit aux mesures par tuile.
Ne sur-corrigez pas : si les conseils indiquent 0,4 mm, envisagez d'appliquer d'abord 0,3 mm.
Corrigez d'abord le backfocus si
Backfocus Δest important (> 50 µm).Relancez après toute modification mécanique du train d'imagerie (rotation de la caméra, changement de filtre).
Lorsque l'inclinaison ne peut pas être mesurée (forte inclinaison)
Le problème
Lorsque l'inclinaison du capteur est très importante (> ~100 µm), la mise au point de certaines tuiles de la mosaïque tombe entièrement hors de la plage de balayage de la mise au point automatique. Leur courbe en V ne peut pas être ajustée (R² = 0,00, Solution = 0), et le calcul précis de l'inclinaison renvoie N/A — l'inspecteur d'aberration ne peut pas indiquer de valeur d'inclinaison fiable. Cela se produit typiquement lors de la première mise en place d'un nouveau train d'imagerie, après une remise à zéro de l'ETA ou le retrait/remontage de la plaque d'inclinaison, ou après un changement mécanique majeur (changement de caméra, ajustement du rotateur).
À quoi cela ressemble dans l'inspecteur d'aberration
Certaines tuiles affichent « Solution : 0, R² : 0,00 » et les valeurs Left-Right, Top-Bottom et Total Tilt affichent toutes N/A. Le schéma des conseils indique « No tilt data » et le bouton Appliquer à l'ETA est désactivé.

Passe 6 : les tuiles en haut à gauche, en haut à droite et en bas à droite n'ont pas pu être ajustées (Solution 0, R² 0,00, 0 étoile exploitable). Seules les tuiles Centre (R²=0,50) et en bas à gauche (R²=0,99) ont produit des courbes valides. Toutes les valeurs d'inclinaison affichent « N/A » et le schéma indique « No tilt data ».

Passe 8 : même état « No tilt data », mais ici trois tuiles s'ajustent (Centre R²=1,00, en bas à gauche R²=1,00, en bas à droite R²=0,79) tandis que les deux tuiles du haut échouent toujours. Remarquez comment la courbe en bas à droite (rouge) atteint son minimum bien plus à droite que les autres — une signature visuelle claire d'une inclinaison importante, même si une valeur précise ne peut pas être calculée car les tuiles du haut n'ont jamais atteint la mise au point.
Estimer la direction à partir du balayage de mise au point
Même en l'absence d'une valeur précise, vous pouvez souvent estimer la direction de l'inclinaison en observant le balayage de mise au point. Au fur et à mesure que le moteur de mise au point parcourt sa plage, la région nette du capteur migre à travers le champ. Si la région aux étoiles nettes se déplace de la partie supérieure du capteur vers la partie inférieure (ou de gauche à droite) pendant le balayage, cela indique quel bord atteint la mise au point en premier — et donc de quel côté le capteur est incliné. Les deux images ci-dessous proviennent du même balayage à des positions différentes du moteur de mise au point :

Au début du balayage (moteur de mise au point ~6807) : les étoiles nettes et leurs valeurs de HFR sont concentrées dans les tuiles du haut, tandis que les tuiles du bas sont encore floues. La courbe en V ne fait que commencer.

Plus tard dans le même balayage (moteur de mise au point ~6764) : la région aux étoiles nettes s'est déplacée vers les tuiles du centre et du bas et la courbe en V est presque complète. La bande nette a migré du haut vers le bas, ce qui indique clairement que le capteur est incliné selon l'axe haut-bas, et de quel côté le relever.
Que faire
Les conseils ont besoin de données valides sur suffisamment de tuiles pour calculer une correction. Lorsque vous êtes dans l'état « No tilt data », réduisez l'inclinaison manuellement jusqu'à ce que les tuiles éloignées reviennent dans la plage du balayage de mise au point automatique :
Estimez la direction à partir du balayage de mise au point (ci-dessus) ou en observant quels coins sont nets par rapport à ceux qui sont flous sur une image plein cadre.
Appliquez une petite correction manuelle à l'ETA (ou aux vis d'inclinaison) dans cette direction — déplacez le point du côté le plus éloigné de la mise au point.
Relancez l'inspecteur d'aberration. Une fois que toutes les tuiles s'ajustent dans le balayage, le calcul précis de l'inclinaison redevient disponible et vous pouvez poursuivre avec le déroulement itératif normal ci-dessus.
Note
Un conseil automatisé de pré-correction grossière (qui estime la direction pour vous lorsque la mesure précise échoue) est en cours de développement, mais nécessite encore des tests avant d'être documenté ici.
Vérification avec des outils externes
Une fois une bonne correction d'inclinaison obtenue dans Ekos, vous pouvez la vérifier avec des outils d'analyse externes qui traitent des images plein cadre (CCDInspector, ASTAP, et similaires). Ceux-ci mesurent le HFD (Half Flux Diameter) sur l'ensemble de l'image et indiquent une métrique d'inclinaison. Un capteur bien corrigé présente un HFD uniforme dans tous les coins, un pourcentage d'inclinaison inférieur à ~5 % (typiquement < 3 % pour une excellente correction), et l'aberration hors axe comme facteur résiduel dominant plutôt que l'inclinaison.

Après une correction d'inclinaison réussie : 100 étoiles détectées avec un HFR de 1,31 et une mise au point uniforme sur tout le champ — le résultat final du déroulement itératif.
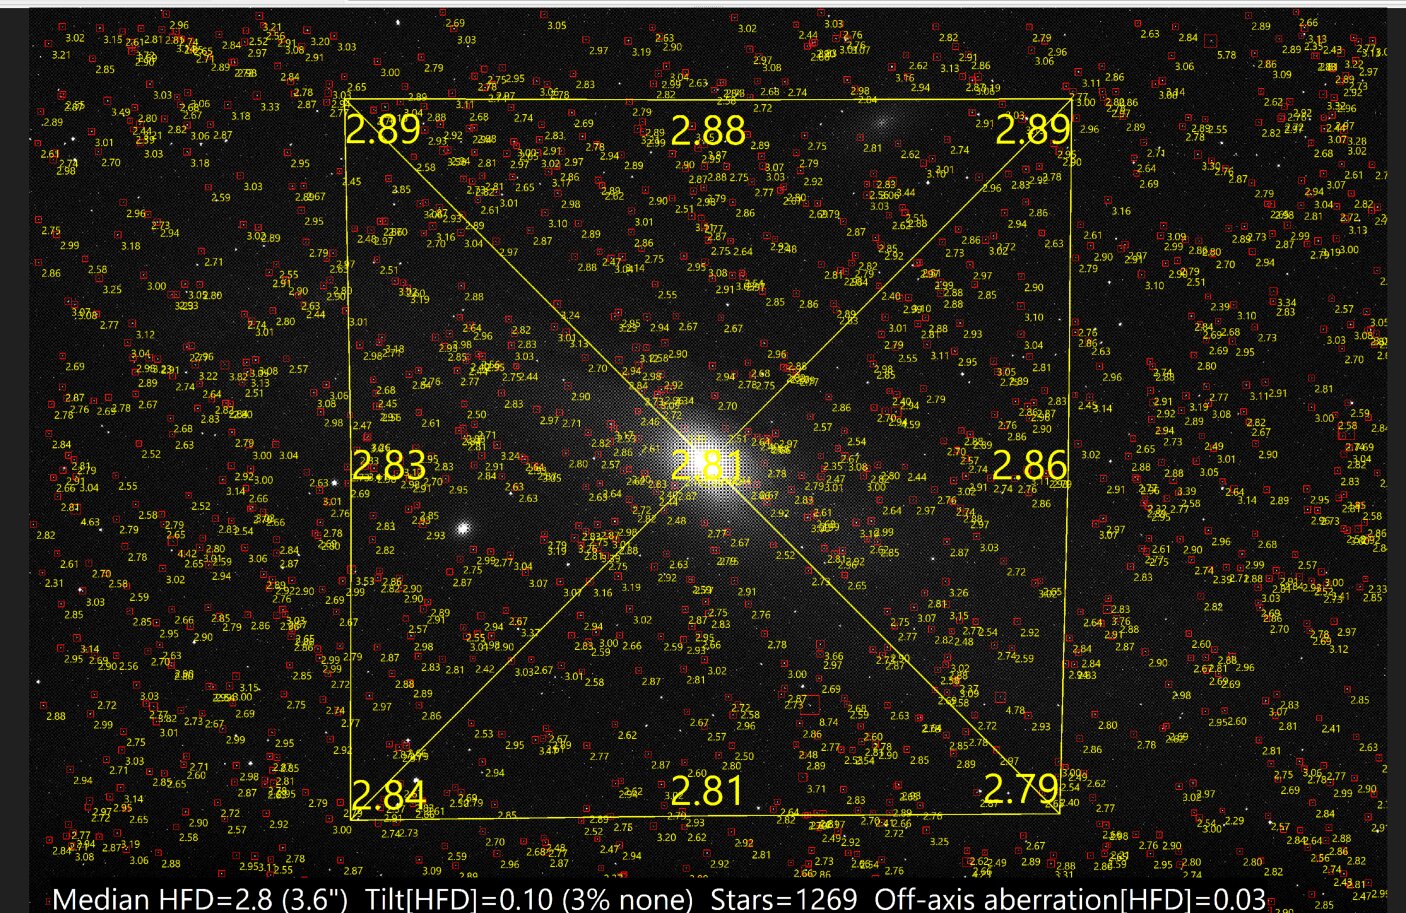
Analyse externe d'une image corrigée : 1269 étoiles, HFD médian 2,8, Tilt[HFD] 0,10 (3 %, classé « aucune »), aberration hors axe 0,03. Les valeurs médianes de HFD par tuile ne varient que de 2,79 à 2,89 — extrêmement uniforme.

Image unique de M31 avec valeurs de HFD par coin : TL 2,12, TR 2,14, Centre 2,16, BL 2,15, BR 2,17. La variation de 0,05 sur le champ est négligeable — dans la limite de l'uniformité imposée par la turbulence.
Tableaux de référence
Plaques d'inclinaison prises en charge
Toute plaque d'inclinaison à 3 ou 4 points est prise en charge — il vous suffit d'indiquer aux conseils le rayon du cercle de perçage et le filetage de la plaque. Les valeurs ci-dessous sont des repères de référence connus. Pour les plaques non listées (ou pour confirmer une valeur), consultez le site du fabricant pour un plan technique, ou mesurez la plaque vous-même (du centre de la plaque à une vis d'ajustement = rayon).
Plaque |
Type |
Rayon |
Filetage/Pas |
Remarques |
|---|---|---|---|---|
WandererAstro ETA M54 |
Motorisée à 3 points |
64,0 mm |
0,50 mm/tour |
Application automatisée ; rayon/pas verrouillés automatiquement à la détection |
Plaque d'inclinaison ZWO (M42/M48/M54/M68) |
Manuelle à 3 points |
40,0 mm |
Voir le plan |
Rayon identique quelle que soit la taille de filetage ZWO |
ToupTek M42 Tilter (Ø100 mm) |
Push/pull à 4 points |
46,0 mm |
M4 push (0,70 mm) |
Vis sur un cercle Ø92 mm ; utiliser le pas des vis push |
Bague d'inclinaison Octopi |
Manuelle à 3 points |
Variable |
M3 (0,50 mm) |
Mesurez votre exemplaire spécifique |
Plaque générique à 3/4 vis |
Manuelle à 3 ou 4 points |
À mesurer |
Mesure/plan |
Toute plaque convient — fournir rayon + pas |
Astuce
Les plans techniques des fabricants donnent généralement les positions des vis en mm depuis l'axe optique — cette distance est exactement le rayon dont les conseils ont besoin. Si aucun plan n'est disponible, une mesure au pied à coulisse entre le centre de la plaque et une vis est suffisamment précise (la direction de la correction n'est pas affectée par de petites erreurs de rayon, et l'amplitude varie en douceur).
Référence des pas de filetage
Filetage |
Pas (mm/tour) |
|---|---|
M2,5 |
0,45 |
M3 |
0,50 |
M3 fin |
0,35 |
M4 |
0,70 |
M4 fin |
0,50 |
M5 |
0,80 |
M5 fin |
0,50 |
M6 |
1,00 |
Wanderer ETA |
0,50 |
Caractéristiques de l'ETA M54
Paramètre |
Valeur |
|---|---|
Connexion |
USB 2.0 Type-B, CH340, 19200 bauds |
Course par point |
0–1,200 mm |
Précision |
0,002 mm (2 µm) |
Résolution du moteur |
0,3 µm/pas |
Rayon du cercle de perçage |
64,0 mm |
Pas de filetage |
0,50 mm/tour |
Poids |
470 g |
Température de fonctionnement |
-25 °C à 50 °C |
Alimentation |
USB 5V 0,5A |
Pilote INDI |
|
Nom du périphérique |
« Wanderer ETA M54 » |